所屬科目:教甄◆生活科技專業
1. 某生活科技教師,運用科學原理考量教室安全,在生活科技教室可用總電流為10A,且僅使用 110V 的插座的情況下,下列選項何者會超過負載? (A) 同時用 25 台 50W 的線鋸機 (B) 同時用 25 支 40W 的電烙鐵 (C) 同時用 1 台 600W 的集塵器及 8 台 50W 的線鋸機 (D) 同時用 1 台 800W 的集塵器及 4 台 50W 的線鋸機
2. 關於 ChatGPT 的敘述,下列何者最為 錯誤 ? (A) 為一款 AI 聊天機器人由 Open AI 所開發 (B) Chat GPT 是一套文本生成的技術 (C) GPT-4 不再需透過自然語言處理即可進行問答 (D) 其升級的 GPT-4 具備分析圖像的能力
3. 無線通訊傳輸技術中有關「NFC」(Near Field Communication),下列哪一個選 項的敘述錯誤? (A) 使用點對點的模式 (B) 可使用非接觸讀卡機 (C) 可應用於行動支付 (D) 一種短距離的低頻無線通訊技術
4. 影響雷切機切割雕刻品質的因素包括雷射頭焦距、雷射輸出功率、雷射頭移動速 度,請問下列敘述何者 錯誤 ? (A) 切割速度過快,會導致板材無法切透 (B) 輸出功率同時影響物件尺寸精度、切縫寬度、切割面的粗糙度和熱影響區的 寬度 (C) 焦距不會影響物件表面的光束直徑、功率密度及切口形狀 (D) 當遠離焦點時,雷射光束變得發散
5. 以下關於 3D 列印的敘述何者 錯誤 ? (A) 一般常見的 3D 列印線材有 ABS、PLA,相較於 PLA,其中 ABS 強度較 高,較不易受環境濕度影響而變質 (B) 光固化成型適合製作小且精密度高的作品 (C) 選擇性雷射燒結以石膏粉為材料,以雷射高溫燒 結粉末,呈現多樣化色彩 (D) 熔融沉積製造為常見的 3D 列印機型, 透過噴頭加熱至材料熔點,進行一 層層的堆疊列印
6. HC-05 藍芽模組之特性與設定事項,何者 有誤 ? (A) 空曠地區通訊距離不宜超過 10 米 (B) 須設定鮑率、密碼、名稱 (C) LED 指示燈慢閃表示沒有藍芽連接 (D) 輸入電壓不可超過 7V
7. 使用三用電表量測一個金屬膜電阻,其阻值為 218Ω。請問下列哪一個色碼標示 最”有可能”出現在該電阻上? (A) 紅、紅、棕、金 (B) 紅、紅、黑、金 (C) 紅、紅、紅、金 (D) 橙、橙、棕、金
8. 某位學生在設計自走機器人時,使用四連桿機構讓機器人的前臂能上下擺動。 若想讓機構輸出端來回擺動而非連續旋轉,應將哪一根桿件設計為最短? (A) 曲柄(輸入桿) (B) 搖桿(輸出桿) (C) 連桿(中間桿) (D) 機架(固定桿)
9. 某學生在設計自動夾爪裝置時,選用一顆最大扭力為 5 kgf·cm 的舵機,夾爪從 舵機軸心量出來的長度為 10 公分。若夾爪要夾住物品而不使舵機超過最大負載 ,最多可以承受多少公斤重的物品? (A) 0.5 kg (B) 1.0 kg (C) 2.0 kg (D) 5.0 kg
10. 阿宏設計了一組由五根剛性連桿組成的裝置,但實際組裝後發現它雖然是封閉結 構,無法稱為「機構」的主要原因是什麼? (A) 每根連桿無法承受外力負載 (B) 各桿之間無法產生相對運動 (C) 連桿數為奇數,無法平均分配 (D) 各桿的運動彼此之間完全無拘束關係
1. 工業4.0
2. 羽毛板
3. PWM(脈波寬度調變)
4. 模數(Module)
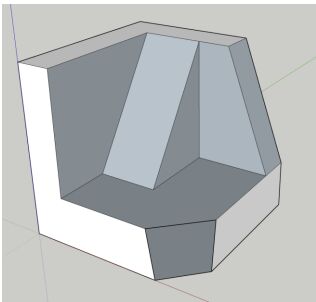
二、繪圖題 1. 請將下列之立體圖繪製成三視圖(採用第三角法繪製)
三、申論題 1. 「機器學習」是人們在實踐「人工智慧」這個目標時所提出的其中一種方式,機 器學習若細分為監督式學習 (Supervised Learning)、非監督式學習 (Unsuper vised Learing) 與增強式學習 (Reinforcement Learning),其特色分別為何 ?
(1) 如何引導學生在生活科技課程中建立有意義的學習歷程檔案?
(2) 你會設計哪些活動、產出或紀錄方式,幫助學生展現其學習與成長?
3. 請使用下列指定硬體元件設計,並在不使用函式庫(library)下,撰寫一個 Arduino 程式,使自走車具備以下功能:能夠沿著黑色路線前進(循跡),且當 偵測到前方 20 公分以內有障礙物時能自動停止。 硬體元件與條件說明:
Arduino UNO(1塊):作為主控板,使用其 PWM 腳位(3、5、6、9、10、11)來控制馬達轉速。
紅外線循跡感測器(1顆)(數位輸出):輸出為 HIGH 代表偵測到黑線;輸出為 LOW 表示偵測到白底。
超音波測距感測器(1顆):包含trigger與 echo 腳位。 L298N 馬達驅動模組(1顆):
- IN1、IN2 控制左側馬達(Motor A)方向
- IN3、IN4 控制右側馬達(Motor B)方向
- ENA 與 ENB 為 PWM 控速輸入,分別對應左右馬達速度TT減速馬達(2顆)循 跡地圖環境設定:白色底紙上繪製 10mm 寬黑線作為循跡軌跡
(1)說明捕鼠板的工作原理。
(2)若要將捕鼠板的能量釋放原理應用於驅動一台簡易小車,請說明你會如何改 造或設計,讓該機構能驅動小車前進。
 阿摩線上測驗
登入