二、如下圖之單位負回授控制 (unity negative feedback control) 架構,其受控 廠之開路轉移函數為 \( G_p(s) = \frac{s-2}{s-10} \),請使用根軌跡分析,比較\( G_c(s) \)之設 計使用 PID 控制法則(\( G_c(s) = K_p + \frac{K_I}{s} + K_D s \)),或用相位提前-相位落後 補償器 (lead-lag compensator, \( G_c(s) = \frac{\tau_1 s+1}{\tau_2 s+1} \)) 的差異,並說明何者有機 會藉由控制參數設計以使閉迴路系統穩定。(25 分)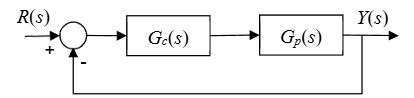
 阿摩線上測驗
登入