所屬科目:國營事業◆自動控制
1. 下列系統的轉移函數,請問何者為 BIBO (Bounded-Input Bounded-Output) 穩定?
(A) \( \frac{1}{s} \)
(B) \( \frac{e^{-s}}{1+e^{-s}} \)
(C) \( \frac{s+4}{(s-1)(s+2)^{2}} \)
(D) 以上皆非
2.某離散時間系統,若特性方程式為 \( \Delta(z) = z^2 + (2.9k - 2)z + 0.1k \),則系統穩定下,求 \( k \) 的範圍為何? (A) \( k > 0 \) (B) \( k > 0.33 \) (C) \( 0.33 < k < 10 \) (D) \( 0.33 < k < 1.07 \)
3. 假設甲乙兩系統的特性方程式為甲:\( \Delta(s)=s^4+3s^3+s^2-2s+1 \); 乙:\( \Delta(s)=s^4+s^2+s+1 \),請問甲乙兩系統是否穩定? (A) 甲乙兩系統都不穩定 (B) 甲乙兩系統都穩定 (C) 甲穩定,乙不穩定 (D) 甲不穩定,乙穩定
4. 下列何者適合用來判斷系統的穩定性? (A) 李亞諾夫定理 (Lyapunov Theorem) (B) 波德圖 (Bode Plot) (C) 羅斯-赫維茲準則 (Ruth-Hurwitz Criterion) (D) 以上皆是
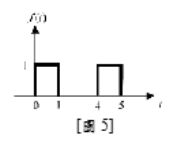
5. \( f(t) \) 波形如【圖 5】所示,則 \( f(t) \) 函數可用下列何者來代表?(其中 \( u_s(t) \) 表示單位步階函數) (A) \( f(t)=[u_s(t)-u_s(t-1)]+[u_s(t-4)-u_s(t-5)] \) (B) \( f(t)=[u_s(t-1)-u_s(t)]+[u_s(t-5)-u_s(t-4)] \) (C) \( f(t)=[u_s(t)-u_s(t+1)]+[u_s(t+4)-u_s(t+5)] \) (D) \( f(t)=[u_s(t+1)-u_s(t)]+[u_s(t+5)-u_s(t+4)] \)
6. 假設系統的特性方程式為 32 = + + + ( ) 3 24 135 s s s s ,下列敘述何者正確? (A) 所有的根皆為負實部根 (B) 存在一個純虛根和兩個負實部根 (C) 存在一個純虛根和兩個正實部根 (D) 存在兩個正實部根和一個負實部根
7. 如【圖 7】所示,請問此閉迴路系統的特性方程式 ()s 為何? (A) 32 = + + ( ) 4 3 s s s s (B) 32 = + + + ( ) 4 3 1 s s s s (C) 32 = + + + ( ) 4 3 s s s s K (D) 2 = + + + ( ) 4 3 s s s K
8. 關於系統控制性能衡量,下列何者有誤? (A) 穩態誤差為時域的考量指標 (B) 頻帶寬度為頻域的考量指標 (C) 增益邊限為時域的考量指標 (D) 最大超越量為時域的考量指標
9. 如【圖 9】所示, yt() 為標準二階系統針對輸入訊號為單位步階的響應圖形, 下列敘述何者正確? (A) yt() 為臨界阻尼響應(Critically Damped Response) (B) yt() 為欠阻尼響應(Underdamped Response) (C) yt() 為無阻尼響應(Undamped Response) (D) yt() 為過阻尼響應(Overdamped Response) [圖 5] [圖 7] [圖 9]
10. 承上題 9,此時 阻尼比(Damping Ratio)為何? (A) = 0 (B) 1 (C) =1 (D) 01
11. 某單位迴授系統具有開迴路轉移函數 16 () ( 4) Gs ss = + 。若輸入信號為單位步 階,求系統之自然頻率 n (Natural Frequency)為何? (A) 1 n = (rad/s) (B) 0.5 n = (rad/s) (C) 2 n = (rad/s) (D) 4 n = (rad/s)
12. 承上題 11,此時系統之安定時間 s t (Settling Time)為何? (提示: 3 s n t = ) (A) 1.5 s t = (sec.) (B) 1 s t = (sec.) (C) 3 s t = (sec.) (D) 0.6 s t = (sec.)
13. 對於根軌跡的敘述,下列何者正確? (A) 漸近線角度與閉迴路轉移函數的極零點數目有關 (B) 漸近線與實軸交點位置與閉迴路轉移函數的極零點總和有關 (C) 根軌跡的作圖與開迴路系統有關 (D) 以上皆正確
14. 如【圖 14】所示,若 ( ) 2 5 = +11 25 Gs ss + 且輸入信號為單位斜坡(Unit Ramp), 則系統的穩態誤差(Steady-State Error) ss e ? (A) 0 (B) 5 6 (C) 1 5 (D) 無限大
15. 承上題 14,若 ( ) 2 15 = +6 7 s Gs ss − + 且輸入信號為單位斜坡(Unit Ramp),則系統 的穩態誤差(Steady-State Error) ss e ? (A) 0 (B) 1 6 (C) 1 3 (D) 系統不穩定, ss e 不存在
16. 在羅斯準則中,若第一行發生正負號變化的個數,其意義為何? (A) 系統極點的個數 (B) 系統零點的個數 (C) 系統極點位負實部根的個數 (D) 系統極點位正實部根的個數
17. 系統組態為 Type 1 之系統,若輸入訊號為單位斜坡,則系統穩態誤差 ss e 為 何? (A) ss e 為不等於零的常數 (B) 0 ss e = (C) ss e 無限大 (D) ss e 不存在
18. 關於離散時間系統穩定度分析,若特性方程式為 2 = + + ()z z z ,則下列 何者為穩定的需要條件? (A) (1) 0 (B) − ( 1) 0 (C) 1 (D) 以上皆是
19. 關於頻寬(Bandwidth,BW),下列敘述何者正確? (A) 為頻域的性能考量指標 (B) 頻寬越大,控制性能表現越好 (C) 頻寬與系統的阻尼比有關 (D) 以上皆是
20. 若系統輸入為 ut() ,輸出為 yt(),下列何者為非線性微分方程式? (A) 3 y t y t u t ( ) 2 ( ) ( ) += (B) y t y t u t ( ) 3 ( ) ( ) += (C) y t y t u t ( ) sin ( ) ( ) += (D) 以上皆是
21. 原狀態 X(t) 在經過 X(t) X = P 轉換後(其中 P 為非奇異矩陣),其等效動態方程 式,下列敘述何者正確? (A) 轉換後系統特徵值改變 (B) 轉換後系統控制性不改變 (C) 轉換後系統觀察性改變 (D) 以上皆非
22. 承上題 21,轉換後的等效動態方程式,其系統的特徵矩陣為何? (A) -1 P AP ,其中 A 為原動態方程式矩陣 (B) -1 PB ,其中 B 為原動態方程式矩陣 (C) CP ,其中 C 為原動態方程式矩陣 (D) 以上皆非
23. 系統 x Ax Bu (t) (t) (t) =+ ,y Cx (t) (t) = ,則狀態轉移矩陣(State Transition Matrix) 為何? (A) A (B) 1 L sI A ()− − ,其中 L 表示拉普拉斯轉換, I 為單位矩陣 (C) At e (D) 以上皆非
24. 針對 2 31 ( 2) 4 s ss + + ++ ,下列何者為逆轉換拉普拉斯的結果? (A) 2 2 4 t t t e te e − − − −+ (B) 2 2 4 t t t e te e − − − ++ (C) 24 3 tt te e −− + (D) 24 tt te e −− + [圖 14]
25. 系統 x Ax Bu (t) (t) (t) =+ ,y Cx (t) (t) = 為三階線性非時變。若此系統控制性矩 陣 1 2 1 1 2 0 0 1 01 1 Qc =− −− ,其中 1 和 2 為任意常數。請問此系統的控制性為何? (A) 系統有一個狀態不可控制 (B) 系統有兩個狀態不可控制 (C) 系統所有狀態皆不可控制 (D) 以上皆非
26. 某系統為三階線性非時變,若系統的觀察性矩陣 2 0 0 1 1 0 0 5 0 Qo = − − ,請問此 系統的觀察性為何? (A) 系統有一個狀態不可觀察 (B) 系統有兩個狀態不可觀察 (C) 系統所有狀態皆不可觀察 (D) 以上皆非
27. 關於極小相位系統(Minimum Phase System),下列敘述何者正確? (A) 系統所有極點在 s 平面的左半面,且增益為正 (B) 系統所有零點在 s 平面的左半面,且增益為正 (C) 系統所有極點和零點均在 s 平面的左半面,且增益為正 (D) 以上皆非
28. 單位迴授系統其開迴路轉移函數為 ( 1) () ( 2)( 5) Ks Gs s s s + = ++ ,則根軌跡有多少分 支? (A) 0 (B) 1 (C) 2 (D) 3
29. 關於閉迴路與開迴路系統,下列敘述何者正確? (A) 閉迴路系統可降低系統對控制元件的靈敏度 (B) 閉迴路系統較開迴路系統複雜但可達到精密控制需求 (C) 開迴路系統對控制元件的靈敏度為1 (D) 以上皆是
30. 關於波德圖(Bode Plot)與奈氏圖(Nyquist Plot),下列敘述何者錯誤? (A) 奈氏圖只能描述極小相位系統,對於非極小相位系統則無定義 (B) 波德圖可擴大展示低頻範圍 (C) 奈氏圖無法提供系統頻率響應的資料 (D) 兩者均可用來判斷系統穩定性
31. 關於線性與非線性系統,下列敘述何者正確? (A) 只要是線性系統,則轉移函數必然存在 (B) 絕大多數控制系統均為線性系統 (C) 非線性系統常根據系統的操作點來做線性化 (D) 以上皆非
32. 關於 Z 轉換(Z Transform),下列敘述何者正確? (A) 零階保持器(zero-order holder, Z.O.H),Z轉換後為1 (B) 分析連續時間系統的數學工具 (C) at e − 經Z轉換為 2 T () z za − (D) 以上皆非
33. 單位脈衝函數 ()t 和單位步階函數 () s ut 之 Z 轉換(Z Transform)後,分別為何? (其中 Z 代表 Z 轉換) (A) Zt ( ) 1 = , () 1 s z Z u t z = + (B) Zt ( ) 1 = , () 1 s z Z u t z = − (C) Z t z () = , () 1 s z Z u t z = − (D) 1 Zt() z = , () 1 s z Z u t z = +
34. 關於 PI 控制器,下列敘述何者正確? (A) 相位落後補償器類似於 PI 控制器 (B) PI 控制器有抑制雜訊特 (C) PI 控制器有改善穩態響應的特性 (D) 以上皆是
35. 若系統為標準一階系統,輸入為單位步階信號,輸出為 4 ( ) 1 t y t e− =− ,則系統 輸出響應之時間常數為何? (A) −4 (B) 4 (C) 0.25 (D) −0.25
36. 關於 PD 控制器,下列敘述何者錯誤? (A) PD 控制器無法有效壓制雜訊 (B) PD 控制器具有改善暫態響應的特性 (C) 相位落後補償器類似於 PD 控制器 (D) 以上皆非
37. 關於轉移函數與動態方程式,下列敘述何者正確? (A) 系統的轉移函數與動態方程式均不是唯一的表示 (B) 兩者都可用來表達線性和非線性系統 (C) 系統的轉移函數是唯一的表示 (D) 系統的動態方程式是唯一的表示
38. 假設迴授控制系統之特性方程式為 432 = + + + + ( ) 4 4 3 s s s s s K ,其中 K 為可 調變的控制參數,請問下列何者區間較符合系統穩定範圍? (A) K 0 即可 (B) 06 K (C) 0 2.43 K (D) 無論 K 怎麼調整,都無法使系統穩定
39. 假 設 線 性 非 時 變 系 統 的 單 位 脈 衝 響 應 (Unit-Impulse Response) 為 ( ) 2 sin t g t e t − = ,t 0,請問此系統的單位步階響應為何? (A) 1 sin cos tt e t e t −− −− (B) sin cos tt e t e t −− + (C) 1 sin t et − − (D) 2 sin t te t −
40. 假設閉迴路系統的轉移函數為 ( ) 2 () = ( ) +2 4 Ys K s a R s s s + + ,並且輸入 Rs() 為單位斜坡 (Unit Ramp)信號。若希望系統輸出的穩態誤差為零,則 K 和 a 的值為何? (A) K =1,a = 0 (B) K = 2,a =1 (C) K = 2,a = 2 (D) 不論 K 和 a 之值,均不可能達到此設計要求
 阿摩線上測驗
登入
 (A)