所屬科目:國營事業◆自動控制
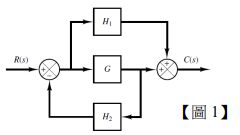
1. 如【圖 1】的方塊圖,轉移函數 \( C/R \) 應為下列何者?(A) \( \frac{G+H_2}{1+GH_1} \) (B) \( \frac{G+H_1}{1+GH_2} \) (C) \( \frac{GH_1}{1+GH_2} \) (D) \( \frac{GH_2}{1+GH_1} \)
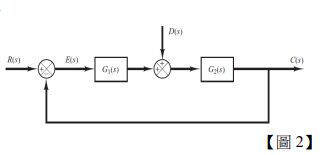
2.如【圖 2】,當 D(s)=0 時,參考輸入為 R(s),則其誤差 E(s)為何?(A) \( \frac{G_1(s)+G_2(s)}{1+G_1(s)G_2(s)}R(s) \) (B) \( \frac{G_1(s)G_2(s)}{1+G_1(s)G_2(s)}R(s) \) (C) \( \frac{G_1(s)}{1+G_1(s)G_2(s)}R(s) \) (D) \( \frac{1}{1+G_1(s)G_2(s)}R(s) \)
3. 一個垂直上的彈簧質量阻尼系統如【圖 3】,若 \( u(t) \) 代表車的位移,是系統的輸入,而 \( m \) 代表質量,\( b \) 代表黏滯阻尼係數,\( k \) 為彈簧常數,則系統的轉移函數 \( G(s)=Y(s)/U(s) \) 為何? (A) \(G(s) = \frac{k}{ms2+bs+k}\) (B) \(G(s) = \frac{bs}{ms2+bs+k}\) (C) \(G(s) = \frac{bs+k}{ms2+bs+k}\) (D) \(G(s) = \frac{1}{ms2+bs+k}\)
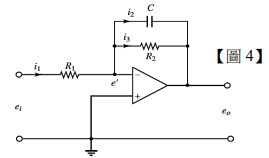
4. 【圖4】為一運算放大器,其電路之轉移函數 \( E_o(s)/E_i(s) \) 為何? (A) \( \frac{R_2}{R_1(R_2Cs+1)} \) (B) \( \frac{R_1}{R_2(R_2Cs+1)} \) (C) \( \frac{-R_2}{R_2(R_2Cs+1)} \) (D) \( \frac{-R_2}{R_1(R_2Cs+1)} \)
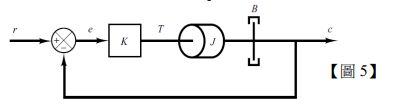
5. 一個旋轉運動的伺服系統如【圖 5】,求其轉移函數為何? (A) \( \frac{C(s)}{R(s)} = \frac{K}{s^2 + Bs + K} \) (B) \( \frac{C(s)}{R(s)} = \frac{K}{s^2 + (\frac{B}{J})s + \frac{K}{J}} \) (C) \( \frac{C(s)}{R(s)} = \frac{KJ}{s^2 + (\frac{B}{J})s + \frac{K}{J}} \) (D) \( \frac{C(s)}{R(s)} = \frac{\frac{K}{J}}{s^2 + (\frac{B}{J})s + \frac{K}{J}} \)
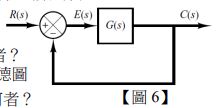
6.在單位回授控制系統中如【圖 6】,若系統為類型 0 的系統,且位置誤差常數為 \( K_p=G(0) \),則在單位步階輸入下的穩態誤差為何? (A) \( \frac{1}{K_p} \) (B) \( \frac{1}{1+K_p} \) (C) 0 (D) \( \infty \)
7.若轉移函數在 s 平面的右半面與虛軸上無零點亦無極點,則此系統之轉移函數為何?(A)穩定的轉移函數 (B)非穩定轉移函數(C)極小相位轉移函數 (D)非極小相位轉移函數
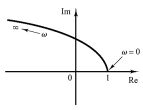
8. 當頻率 \( \omega \) 自零增加至無窮大時,\( G(j\omega) \) 的大小並與相位角之形成稱為何者? (A) 相位差 (B) 大小差 (C) 極座標圖 (D) 波德圖
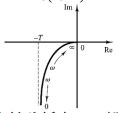
9.考慮系統的轉移函數 \( G(s) = \frac{1}{s(Ts+1)} \),則轉移函數之極點位置為下列何者?(A) (B) (C) (D)
10. 在控制系統的相對穩定性分析中,一般可由相位邊界值與增益邊界值來決定系統的穩定性,其增益邊界值的定義為何? (A) 在相位角為 180 度的頻率為 \( w \),則增益邊界值為 \( G(jw) \) 的倒數 (B) 在相位角為 -180 度的頻率為 \( w \),則增益邊界值為 \( G(jw) \) 的倒數 (C) 在相位角為 180 度的頻率為 \( w \),則增益邊界值為 \( |G(jw)| \) 的倒數 (D) 在相位角為 -180 度的頻率為 \( w \),則增益邊界值為 \( |G(jw)| \) 的倒數
11.在控制系統的相對穩定性分析中,一般可由相位邊界值與增益邊界值來決定系統的穩定性,其相位邊界值的定義為何?(A)在相位交越頻率時,相位邊界超前的值(B)在相位交越頻率時,系統再添加多少相位落後會使系統處於不穩定(C)在增益交越頻率時,相位邊界落後的值(D)在增益交越頻率時,系統再添加多少相位落後會使系統處於不穩定
12.已知一個控制系統,由轉移函數可知閉迴路系統的特性方程式為 \( s^3 + 6s^2 + 5s + Kp = 0 \),則系統穩定的邊界為何? (A) \( Kp = 10 \) (B) \( Kp = 20 \) (C) \( Kp = 30 \) (D) \( Kp = 40 \)
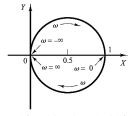
13. 一個系統如【表 13】,若 \( T_1 > T_2 > 0 \),則決定上述轉移函數為何種線路? (A) 相位落後線路 (B) 相位超前線路 (C) 極小相位線路 (D) 非極小相位線路
14. 單位回授控制系統,其開迴路轉移函數為 \( G(s) = \frac{10}{s+1} \),在輸入為 \( r(t)=1 \),求系統的穩態輸出為何? (A) \( c(t)=10 \) (B) \( c(t)=10(1-e^{-t}) \) (C) \( c(t)=10(1+e^{-t}) \) (D) \( c(t)=10-e^{-t} \)
15.下列何者不是時域響應動態性能分析的指標?(A)最大超越量 (B)安定時間 (C)尖峰時間 (D)下降時間
16.比例控制器可以提高系統迴路增益值,將對系統響應產生何種影響?(A)降低最大超越量 (B)降低系統響應的速度(C)提升系統響應的速度 (D)增加最大超越量
17.閉迴路系統相較於開迴路系統主要的優點為何?(A)維修容易 (B)可改善系統的穩定性(C)價格便宜 (D)以上皆非
18.將動態系統之微分方程式進行拉普拉斯轉換,其主要的優點,以下何者為非?(A)可轉換為一代數方程式,以方便運算(B)可取其輸出與輸入信號之拉氏轉換的比值計算其轉移函數(C)進行拉普拉斯轉換,可同時解出微分方程式之初始值問題(D)可由初始值定理,獲得動態系統最終的輸出結果
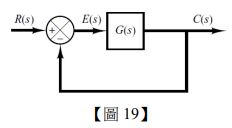
19. 一個單位回授控制系統如【圖 19】,則其穩態誤差為何? (A) \( \lim_{s \to 0} \frac{R(s)}{1-G(s)} \) (B) \( \lim_{s \to 0} \frac{R(s)}{1+G(s)} \) (C) \( \lim_{s \to 0} \frac{sR(s)}{1+G(s)} \) (D) \( \lim_{s \to 0} \frac{sR(s)}{1-G(s)} \)
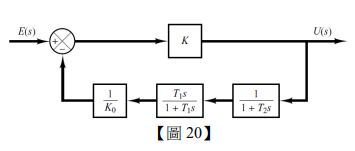
20. 一個 PID 系統如【圖 20】,PID 控制器之轉移函數 \( U(s)/E(s) \) 為何? (A) \( K_0 \frac{T_1+T_2}{T_1} \left[ 1 + \frac{T_1+T_2}{s} + \frac{T_1s}{T_1+T_2} \right] \) (B) \( K_0 \frac{T_1+T_2}{T_1} \left[ 1 + \frac{1}{(T_1+T_2)s} + \frac{T_1T_2s}{T_1+T_2} \right] \) (C) \( K_0 \frac{T_1+T_2}{T_1} \left[ 1 + \frac{1}{T_1s} + \frac{T_2s}{T_1+T_2} \right] \) (D) \( K_0 \left[ 1 + \frac{1}{(T_1+T_2)s} + \frac{T_1T_2s}{T_1+T_2} \right] \)
21.一個系統如【圖 21】,若 Gc(s)=Kp,Kp 使得系統穩定的邊界為何?(A) Kp=30(B) Kp>30(C) 0< Kp<30(D) Kp>20
22.當 \( u(t) \) 為單位步階函數時,求【表22】系統之時域響應的解為何? (A) \[ \begin{bmatrix} x_1(t) \\ x_2(t) \end{bmatrix} = \begin{bmatrix} 0.5 + e^{-t} + 0.5e^{-2t} \\ e^{-t} + e^{-2t} \end{bmatrix} \] (B) \[ \begin{bmatrix} x_1(t) \\ x_2(t) \end{bmatrix} = \begin{bmatrix} 0.5e^{-t} + 0.5e^{-2t} \\ e^{-t} - e^{-2t} \end{bmatrix} \] (C) \[ \begin{bmatrix} x_1(t) \\ x_2(t) \end{bmatrix} = \begin{bmatrix} -e^{-t} + 0.5e^{-2t} \\ e^{-t} - e^{-2t} \end{bmatrix} \] (D) \[ \begin{bmatrix} x_1(t) \\ x_2(t) \end{bmatrix} = \begin{bmatrix} 0.5 - e^{-t} + 0.5e^{-2t} \\ e^{-t} - e^{-2t} \end{bmatrix} \]
23.對於線性非時變之動態系統而言,穩定性的判斷方式為何?(A)系統特徵方程式的根都有正實部 (B)系統特徵方程式的根都有負實部(C)系統特徵方程式的根都有負實部與零值 (D)以上皆非
24.在分析系統穩定性的方法中,不必解出方程式的根,就能決定系統之穩定性,此方法為何?(A)傅立葉轉換 (B)羅斯穩定準則 (C)梅森增益準則 (D)以上皆非
25.若動態系統之特性方程式的根,落在虛軸上,則系統的穩定性為?(A)不穩定 (B)穩定 (C)臨界穩定 (D)沒有定義
26.在相對穩定度的分析上,若系統的主極點距離虛軸越遠,則代表?(A)相對穩定度越小 (B)臨界穩定越小 (C)臨界穩定越大 (D)相對穩定度越大
27.在系統時域響應性能分析上,常利用以下何者資訊分析穩態性能?(A)穩態誤差 (B)上升時間 (C)最大超越量 (D)尖峰時間
28.在分析系統的穩態誤差中,何者不是典型輸入的訊號型式?(A)步階輸入訊號 (B)拋物線輸入訊號 (C)脈衝輸入訊號 (D)斜坡輸入訊號
29.對系統設計參數而言,以下何者是以圖解法提供了參數選擇的依據,提供設計者選擇何種參數可使系統根落於何處,以確保系統將有什麼樣的動態性能?(A)波德圖法(B)根軌跡法(C)羅斯準則(D)梅森增益法
30.動態系統的暫態反應,主要是受系統頻率響應中甚麼特性而產生影響?(A)高頻時的增益 (B)低頻時的增益 (C)高頻時的頻寬 (D)低頻時的頻寬
31.積分控制器主要能對系統?(A)提高系統的頻寬 (B)提升系統響應的速度(C)增加系統穩定度 (D)改善穩態誤差
32.奈氏穩定準是使用何種函式的奈氏圖來判斷閉迴路系統特徵多項式 1+G(s)的穩定性?(A) G(s) (B) 1+ G(s) (C) 1/ G(s) (D) 1/(1+ G(s))
33.在頻率響應分析中,頻寬愈寬,可以通過系統的激勵愈多,所通過的高頻激勵對系統輸出的增益也較大,故系統?(A)穩定性低(B)穩定性高(C)反應愈快(D)反應愈慢
34.在穩態誤差分析中,一具有 Type 1 型式之系統,對於輸入單位步階訊號之穩態誤差輸出為何?(A)無窮大 (B)零 (C)位置誤差常數的倒數 (D)以上皆非
35.在時域響應動態性能分析中,二階系統的阻尼比變小時,輸出響應之最大超越量將會如何?(A)變大 (B)變小 (C)維持不變 (D)以上皆非
36.相位滯後控制器在不影響太多暫態響應特性下,提升系統低頻增益而改善系統?(A)可觀察性 (B)可控制性 (C)暫態響應速度 (D)穩態精度
37.已知二階系統的轉移函數 G(s)為 9/(s2+2s+9),以下敘述何者正確?(A) wn=9 (B) wn=3 (C)ζ=0.5 (D)ζ=1
38.在羅斯準則中,發現羅斯表第一行有 2 次正負號變化,即代表?(A)系統穩定 (B)系統臨界穩定 (C)系統有兩個正實根 (D)系統有兩個負實根
39.欲估算一動態系統之轉移函數,可以用下列何種方法初估達成?(A)根軌跡法 (B)系統極點配置法 (C)波德圖法 (D)極限穩定法
40.在狀態回授控制的技術中,常用以下哪個方法進行控制器設計?(A)波德圖法 (B)根軌跡法 (C)極限穩定法 (D)系統極點配置法
(一)若欲使此系統穩定,K 值必須如何設計?【10 分】
(二)若系統臨界穩定時,其系統振盪頻率為何?【10 分】
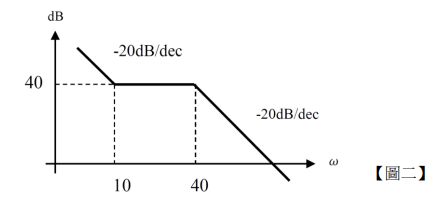
第二題:若有一系統進行頻率響應其波德圖之增益頻率圖如【圖二】所示,試求此系統之轉移函數。【20 分】
 阿摩線上測驗
登入
 (A)
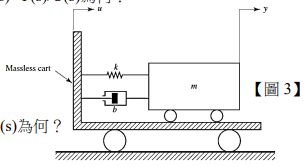 (A) \(G(s) = \frac{k}{ms2+bs+k}\) (B) \(G(s) = \frac{bs}{ms2+bs+k}\) (C) \(G(s) = \frac{bs+k}{ms2+bs+k}\) (D) \(G(s) = \frac{1}{ms2+bs+k}\)
 (A)
 (A)
 (A)
 (B)
 (C)
 (D)
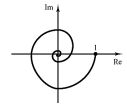
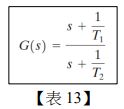 (A) 相位落後線路 (B) 相位超前線路 (C) 極小相位線路 (D) 非極小相位線路
 (A)
 (A)