所屬科目:高中技藝◆機器人
1. ROS 機器人操作系統是下列何者的縮寫? (A)Router Operating System (B)Request Of Service (C)Robot Operating System (D)Reactive Oxygen Species。
2. 在工科技藝競賽機器人職類中,選手所需要的工具從何而來? (A)大會統一提供。 (B)一律從比賽單位借取。 (C)比賽現場不得使用工具。 (D)選手自行攜帶。
3. 日本可說是「機器人王國」,特別是哪一年之後工業機器人帶動的科技發展,日本稱該 年為「機器人元年」? (A)1967 (B)1973 (C)1980 (D)1983。
4. 下列哪個軟體是常見的機器人軟體程式開發的版本控制系統? (A)Photoshop (B)Git (C)Unity (D)Excel。
5. 關於步進馬達(step motor)的敘述何者 錯誤 ? (A)步進馬達轉速越快時,轉矩愈小。 (B)步進馬達沒有位置累進誤差的問題。 (C)步進馬達以數位訊號來控制轉速及位置。 (D)步進馬達的控制以閉迴路控制方式居多。
6. 在機器人運動控制中,於前端及兩側平均分佈使用九個超音波偵測障礙物,若偵測到障 礙物時信號為 1,未偵測到障礙物時信號為 0,當機器人前進運動中,偵測到由左至右之信號 為 111110000 時,若機器人要避開障礙物之運動狀態為? (A)機器人偏左邊運動。 (B)機器人偏右邊運動。 (C)機器人直線前進。 (D)機器人先後退再作偵測判斷。
7. 下列何項 非為 機器人致動器之能量來源? (A)電力 (B)液油壓 (C)氣壓 (D)人力。
8. 下列哪個軟體是常見的建立與管理機器人關聯式資料庫的工具? (A)MySQL (B)Photoshop (C)Illustrator (D)Eclipse。
9. KNRm 的直流馬達規格,齒輪比為 27:1,編碼器的光遮斷圓盤有 32 個透光孔,輸出 軸旋轉一圈,會累計測得多少脈波? (A)256 (B)512 (C)864 (D)1024。
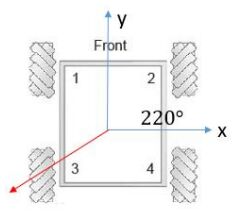
10. 下圖為安裝 4 個麥克納姆輪的底盤,速度的基準值為 120,θ為 220°,沿著紅色箭頭方 向移動,請計算出 4 個麥克納姆輪速度值?
(A) -124.5、-10.9、10.9、124.5。 (B) 124.5、10.9、10.9、124.5。 (C) 115.6、25.9、125.9、25.6。 (D) -88.5、-124.4、-182.1、88.5。
11. 下列何者不是選擇 ROS 進行機器人系統開發的考量因素? (A)提供一個標準化軟體通信機制,提升程式碼重複利用的可能性 (B)透過開源授權,不同開發者可以共享社群成果,提供多樣化的學習資源和研發成 果。 (C)ROS 適用於各種機器人應用,從室內到室外、家庭到汽車、水下到太空、消費者 到工業均可。 (D)可直接全盤引用他人的成果,不必自行設計和開發,就可以推出產品販售。
12. 加速規除了可以用來量測運動加速度外,也可於靜態環境中量測? (A)絕對角度 (B)絕對角速度 (C)絕對方位 (D)相對角加速度。
13. 請問下列何者為非線性濾波器? (A)高通濾波 (B)低通濾波 (C)雙邊濾波 (D)高斯濾波。
14. 以下感測距離的元件中,哪一種有 較好的 精確度? (A)紅外線感測器 (B)超音波感測器 (C)雷射測距儀 (D)觸覺感測器。
15. 下列選項何者 非為 足式運動機器人? (A)Boston—BigDog (B)Honda—Asimo (C)KolLab--SandBot (D)TRobot。
16. 有些機器人的機體材質使用金屬構成,就會有重量的問題,如要讓機器人運動,馬達的 選配就很重要。試問下列哪一項是挑選馬達的主要因素? (A)精度 (B)功耗 (C)體積 (D)扭力。
17. 有一輪型機器人利用兩個動力元件驅動兩顆輪胎或履帶,如何維持機器人原地右轉? (A)左、右輪/履帶轉速一致 (B)左輪/履帶轉速比右輪/履帶快 (C)左輪/履帶正轉 (往前進)、右輪/履帶停止 (D)左、右輪/履帶轉速存在速度差且均不為 0。
18. 最早利用 ZMP 來進行雙足步行的動態平衡步態分析,是哪一個單位的研究? (A)HONDA (B)麻省理工學院 MIT (C)早稻田大學 (D)大阪大學。
19. 彩色深度相機(RGBD Camera)與光達感測器(LiDAR Sensor)的相異處為何? (A)彩色資訊 (B)感測距離 (C)感測資料量 (D)以上皆是。
20. Gyrosensor (或 Gyroscope) 是下列何者的縮寫? (A)中央處理單元 (B)慣性測量單元 (C)陀螺儀 (D)超音波感測器。
21. 下列何者不是輪型移動機器人使用的外部感測器? (A)雷射掃描器 (B)編碼器 (C)超音波感測器 (D)CCD 或 CMOS 攝影機。
22. 一般深度相機得到的是幾維的影像資訊? (A)一維 (B)二維 (C)三維 (D)四維。
23. 單一個超音波感測器比較適合用於偵測下列哪種資料? (A)是否有障礙物 (B)障礙物材質 (C)障礙物方位 (D)障礙物的體積。
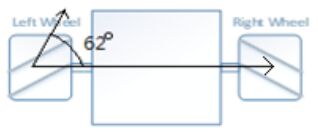
24. 如下圖所示,二輪機器人輪胎直徑為 6.7 公分,二輪的間距為 16.8 公分,請問機器人向 前往左旋轉 62 度,請計算右輪子需要移動的距離?
(A)21 cm (B)18.1 cm (C)7.25 cm (D)14.5 cm。
25. 有關直流伺服馬達,下列何者 為誤 ? (A)可分為有刷及無刷馬達。 (B)所產生之力矩與電樞電流成正比。 (C)轉速越高力矩越大。 (D)轉速越高力矩越小。
26. 若一差速驅動輪型機器人輪胎直徑為 60mm,請問輪胎轉動一圈的距離為何? (A)( 2 × 60 × 圓周率 ) mm (B)( 60 × 圓周率 ) mm (C)( √60 × 圓周率 ) mm (D)( 30 × 圓周率 ) mm。
27. 在 LabVIEW 中,有號數最大能支援多少位元? (A)8 Bits (B)16 Bits (C)32 Bits (D)64 Bits。
28. 自走車採用 3 個紅外線光反射器感測路徑狀態,若偵測到軌跡為 0,未偵測到為 1,且 自走車的左、右馬達為獨立的動輪,則自走車前進過程中偵測到數值由左而右為 011 時,自 走車應如何進行修正? (A)左、右馬達繼續前進。 (B)左馬達前進,右馬達停止。 (C)左馬達停止,右馬達前進。 (D)左、右馬達皆停止。
29. 全向輪有分成從動輪與主動輪,請問主動輪是在何種行動方式為主要移動? (A)旋轉前後 (B)沒有用到 (C)不動時 (D)側向移動。
30. 如果人形機器人跌倒,以下哪一種元件有助於判別機器人是正面朝下或正面朝上? (A)加速度計 (B)陀螺儀 (C)電子羅盤 (D)GPS 模組。
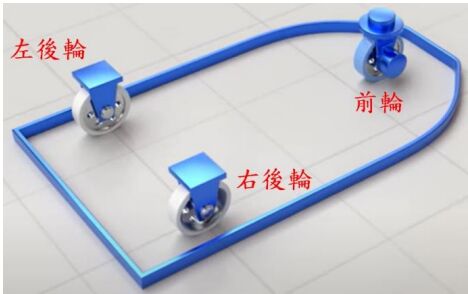
31. 常見於自動堆高機平台的「單轉向輪(Steer Drive)」底盤機構中,如下圖所示,請問轉向 輪(Steer Wheel)在哪一輪?
(A)前輪 (B) 右後輪 (C) 左後輪 (D) 以上皆是。
32. 有一馬達效率為 80%,輸入功率為 1865 瓦特,則其輸出馬力數為多少? (註:1 馬力 =746 瓦特) (A)1.8 (B)2 (C)2.2 (D)1492。
33. 電容器在兩導體間的介質增厚時,電容值? (A)變大 (B)變小 (C)不變 (D)不一定。
34. 旋轉編碼器依其偵測方式可分為接觸型與非接觸型,接觸型以開關為主,如鼠標編碼器, 其優點 為? (A)壽命較長 (B)價格便宜 (C)較容易有開關彈跳等雜訊 (D)可使用在較高轉 速場合。
35. 在有斜坡的場地,輪型機器人可用以下哪一種元件分辨平地與斜坡? (A)電子羅盤 (B)GPS 模組 (C)旋轉編碼器 (D)加速度計。
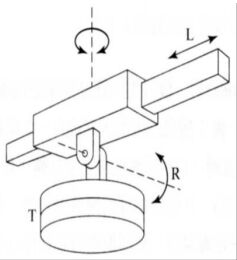
36. 請問下圖中的機器手臂構造屬於下列何者?
(A)直角座標結構 (B)極座標結構 (C)圓柱座標結構 (D)SCARA 水平多關節結構。
37. 在 LabVIEW 按鈕的機械動作特性中,按下立即切換為下列何者圖示? (A) (B) (C) (D) 。
38. 有關全向輪的敘述何者 錯誤 ? (A)可以在許多不同的方向進行移動。 (B)可以像一個正常的車輪或使用滾輪的輥子側向滾動。 (C)全向輪只能向前滾動,並不能側向滾動。 (D)不只適用於機器人,還可用於手推車,轉移輸送機,貨運車,行李等。
39. 移動機器人可採用遙控、自主或半自主等方式進行移動,請問下列何者適用於陸地上的 移動方式? (A)螺旋槳推進式 (B)水噴射式 (C)越野輪式 (D)翅膀拍動式。
40. 常用來量測機器人是否傾倒的感測器為? (A)陀螺儀 (B)里程計 (C)電子羅盤 (D)紅外線感測器。
41. 機器人可協助或取代人類執行 3D 工作,請問 3D 工作不包含下列那個項目? (A)污穢 Dirty (B)危險 Dangerous (C)嚴苛 Demanding (D)晦暗 Dark。
42. 請問「無人飛行載具」的英文為何? (A)Unmanned Aerial Vehicle (UAV) (B)Unmanned Ground Vehicle (UGV) (C)Unmanned Underwater Vehicle (UUV) (D)以上皆非。
43. 那一種以流體(油)為動力媒介,透過密封容積的變化來傳遞動力,而產生直線運動之 致動器? (A)致動器 (B)電動缸 (C)氣壓缸 (D)油壓缸。
44. 在群組機器人當中,每一個機器人都應擁有四種能力:通訊、感測、計算和移動,其中 最重要 的是? (A)通訊 (B)感測 (C)計算 (D)移動。
45. 基於安全考量,選用工業機器人時需考慮? (A)作業之功能。 (B)操作方便性。 (C)購買及維護成必要本。 (D)防止錯誤動作時之緊急停止運作功能。
46. 有 4 個色環的電阻器,色碼前三碼是代表? (A)電阻誤差值 (B)電阻歐姆值 (C)電阻功率 (D)電阻精密度。
47. 日本工業機器人協會(JIRA)對於機器人的分級,分為以下六級:
Class 1: Manual-Handling Device 手動裝置
Class 2: Fixed-Sequence Robot 固定程序機器人
Class 3: Variable-Sequence Robot 可變程序機器人
Class 4: Playback Robot 示教重現型機器人
Class 5: Numerical Control Robot 數值控制機器人
Class 6: Intelligent Robot 智慧機器人
請問使用教導器由操作者教導後再重現執行程序的協作機器人可視為那一級? (A)Class 2 (B)Class 3 (C)Class 4 (D)Class 5。
48. 要把溫度感測器測得的數值輸入微處理機,以下的類比數位轉換器的規格何者有 較好的 精密度? (A)4 bits (B)8 bits (C)12 bits (D)16 bits。
49. 為降低控制信號的干擾,下列何者為工科技藝競賽機器人職種所採取的措施? (A)不得使用路由器或其他網路、通訊裝置 (B)限使用 Wi-Fi 的遙控器 (C)取消 遙控的控制方式 (D)每次僅一個場地進行遙控操作。
50. 在直接驅動馬達中,若要控制馬達扭力可調整? (A)電壓 (B)電流 (C)電阻 (D)電感。
 阿摩線上測驗
登入
 (A) -124.5、-10.9、10.9、124.5。 (B) 124.5、10.9、10.9、124.5。 (C) 115.6、25.9、125.9、25.6。 (D) -88.5、-124.4、-182.1、88.5。
 (A)21 cm (B)18.1 cm (C)7.25 cm (D)14.5 cm。
 (A)前輪 (B) 右後輪 (C) 左後輪 (D) 以上皆是。
 (A)直角座標結構 (B)極座標結構 (C)圓柱座標結構 (D)SCARA 水平多關節結構。
 (B)
 (C)
 (D)
 。